MILP
- LP (Linear Programming): 线性规划, 变量连续取值.
- IP (Integer Programming): 整数规划. 全部变量为 0-1 时, 是其中的 0-1 IP.
- MILP (Mixed-Integer Linear Programming): 混合整数线性规划, 可以同时包含整数变量和连续变量.
找到好解与证明最优
以最小化问题为例:
- Incumbent (UB): 目前找到的最好方案, 其目标值提供上界. 例如 OPT≤10.
- Best Bound (LB): 已经证明的下界. 例如 OPT≥8.
- Optimality Gap: 目前未消除的最优性不确定范围. 这里的绝对 gap 为 UB−LB=2.
找到好解和证明它最优, 是两件事.
LP Relaxation 与剪枝
LP Relaxation: 去掉整数限制, 同时保留原目标和其余约束. 例如将 x∈{0,1} 放松为 0≤x≤1.
可行域扩大, 因而对最小化问题可以提供下界:
OPTLP≤OPTIP.
求解器 Pruning: 若某个 branch 的下界已经不小于 incumbent 的目标值 UB, 就不能找到更好的解, 可以剪枝.
将逻辑写成 MILP
令 a,b,z∈{0,1}.
1. 蕴含
a⇒b⟺a≤b.
它禁止 a=1∧b=0. 例如 send≤has, 表示不能发送自己没有的数据.
2. AND
z=a∧b⟺⎩⎪⎪⎨⎪⎪⎧z≤a,z≤b,z≥a+b−1.
3. OR
z=a∨b⟺⎩⎪⎪⎨⎪⎪⎧z≥a,z≥b,z≤a+b.
Big-M 理论
用足够大的 M, 让某条约束在不需要时自动失效.
例如, 两个操作不能重叠, 开始时间为 s1,s2, 持续时间为 d1,d2:
(s2≥s1+d1)∨(s1≥s2+d2).
引入 z∈{0,1}, 写成:
{s2≥s1+d1−M(1−z),s1≥s2+d2−Mz.
- z=1: 操作 1 在操作 2 前面.
- z=0: 操作 2 在操作 1 前面.
M 的大小需要注意:
- M 太小: 可能删掉合法解.
- M 太大: LP 松弛可能变弱, 影响求解效率, 也可能带来数值问题.
可以考虑用合法的完工时间上界 U 作为 M. 这里要求 si≥0 且 si+di≤U, 这样未选中的约束就能被放松.
形式化定义 AllGather 问题
设 H 是时间步数, E 是有向链路集合, (u,v)∈E.
- h[k,v,t]: chunk k 在时间点 t 是否存在于节点 v 上.
- s[k,u,v,t]: 在 [t,t+1) 这个 step 上, 是否从 u 向 v 发送 chunk k.
- h[⋯],s[⋯]∈{0,1}.
传输在下一时间点完成: 第 t 步收到的数据, 从 t+1 起可以使用.
初始态与终态
chunk k 最初属于节点 r(k):
h[k,v,0]={1,0,v=r(k),v=r(k).
结束时, 每个节点拥有每个 chunk:
h[k,v,H]=1,∀k,v.
1. 因果约束: send <= has
s[k,u,v,t]≤h[k,u,t].
发送之前, u 必须已经持有 chunk k.
2. 反冗余约束 (optional)
s[k,u,v,t]≤1−h[k,v,t].
u 向 v 发 chunk k 时, v 在这一步开始时必须还没有这个数据, 避免向已经持有数据的节点重复发送.
3. 数据持有与接收
已经持有的数据继续保留:
h[k,v,t+1]≥h[k,v,t].
收到数据后, 下一步持有:
h[k,v,t+1]≥s[k,u,v,t],∀u:(u,v)∈E.
同时加上上界:
h[k,v,t+1]≤h[k,v,t]+u:(u,v)∈E∑s[k,u,v,t].
合起来就是:
next_has=old_has OR received.
4. Link 容量
k∑s[k,u,v,t]≤1.
对链路 (u,v), 在 [t,t+1) 中最多发送一个 chunk.
固定 H 时是在求可行解. 枚举 H, 就可以把这个可行性问题用于搜索最少时间步数; 要证明最优, 需要证明更小的 H 都不可行.
SAT
SAT: 求 Boolean 表达式是否存在满足的赋值.
CNF (Conjunctive Normal Form): 若干 clause 之间用 AND 连接, 每个 clause 内部用 OR 连接 literal.
Unit propagation: 在当前赋值下, 若一个 clause 只剩一个未定 literal, 其余 literal 都为 false, 就必须让这个 literal 为 true. 继续传播这些必然的赋值, 可以缩小搜索空间.
SMT
SMT (Satisfiability Modulo Theories): 在 Boolean 结构之外, 还检查整数, 实数等理论约束是否可以同时满足.
用 SMT 处理优化问题
- Bounded Search: 设置搜索边界, 用 SAT/SMT 求解不同配置的可行性, 再调整配置, 缩小搜索范围. 前面枚举 H 就是一个例子.
- OMT (Optimization Modulo Theories): 在 SMT 约束上直接加入优化目标.
回顾 P 与 NP
- P: 可以在多项式时间内求解的决策问题.
- NP: 对于答案为 yes 的实例, 存在多项式长度的证书, 可以在多项式时间内验证.
- P⊆NP: 如果已经能在多项式时间内求解, 验证时可以直接运行求解算法.
对问题 L, x 表示它的一个具体 instance, c 表示 certificate. NP 的验证关系可以写成:
x∈L⟺∃c: VL(x,c)=1,
其中 c 的长度以及验证时间都受 ∣x∣ 的多项式限制.
3-SAT 既是 NP-hard, 又属于 NP, 因此是 NP-complete 问题.
Program Synthesis
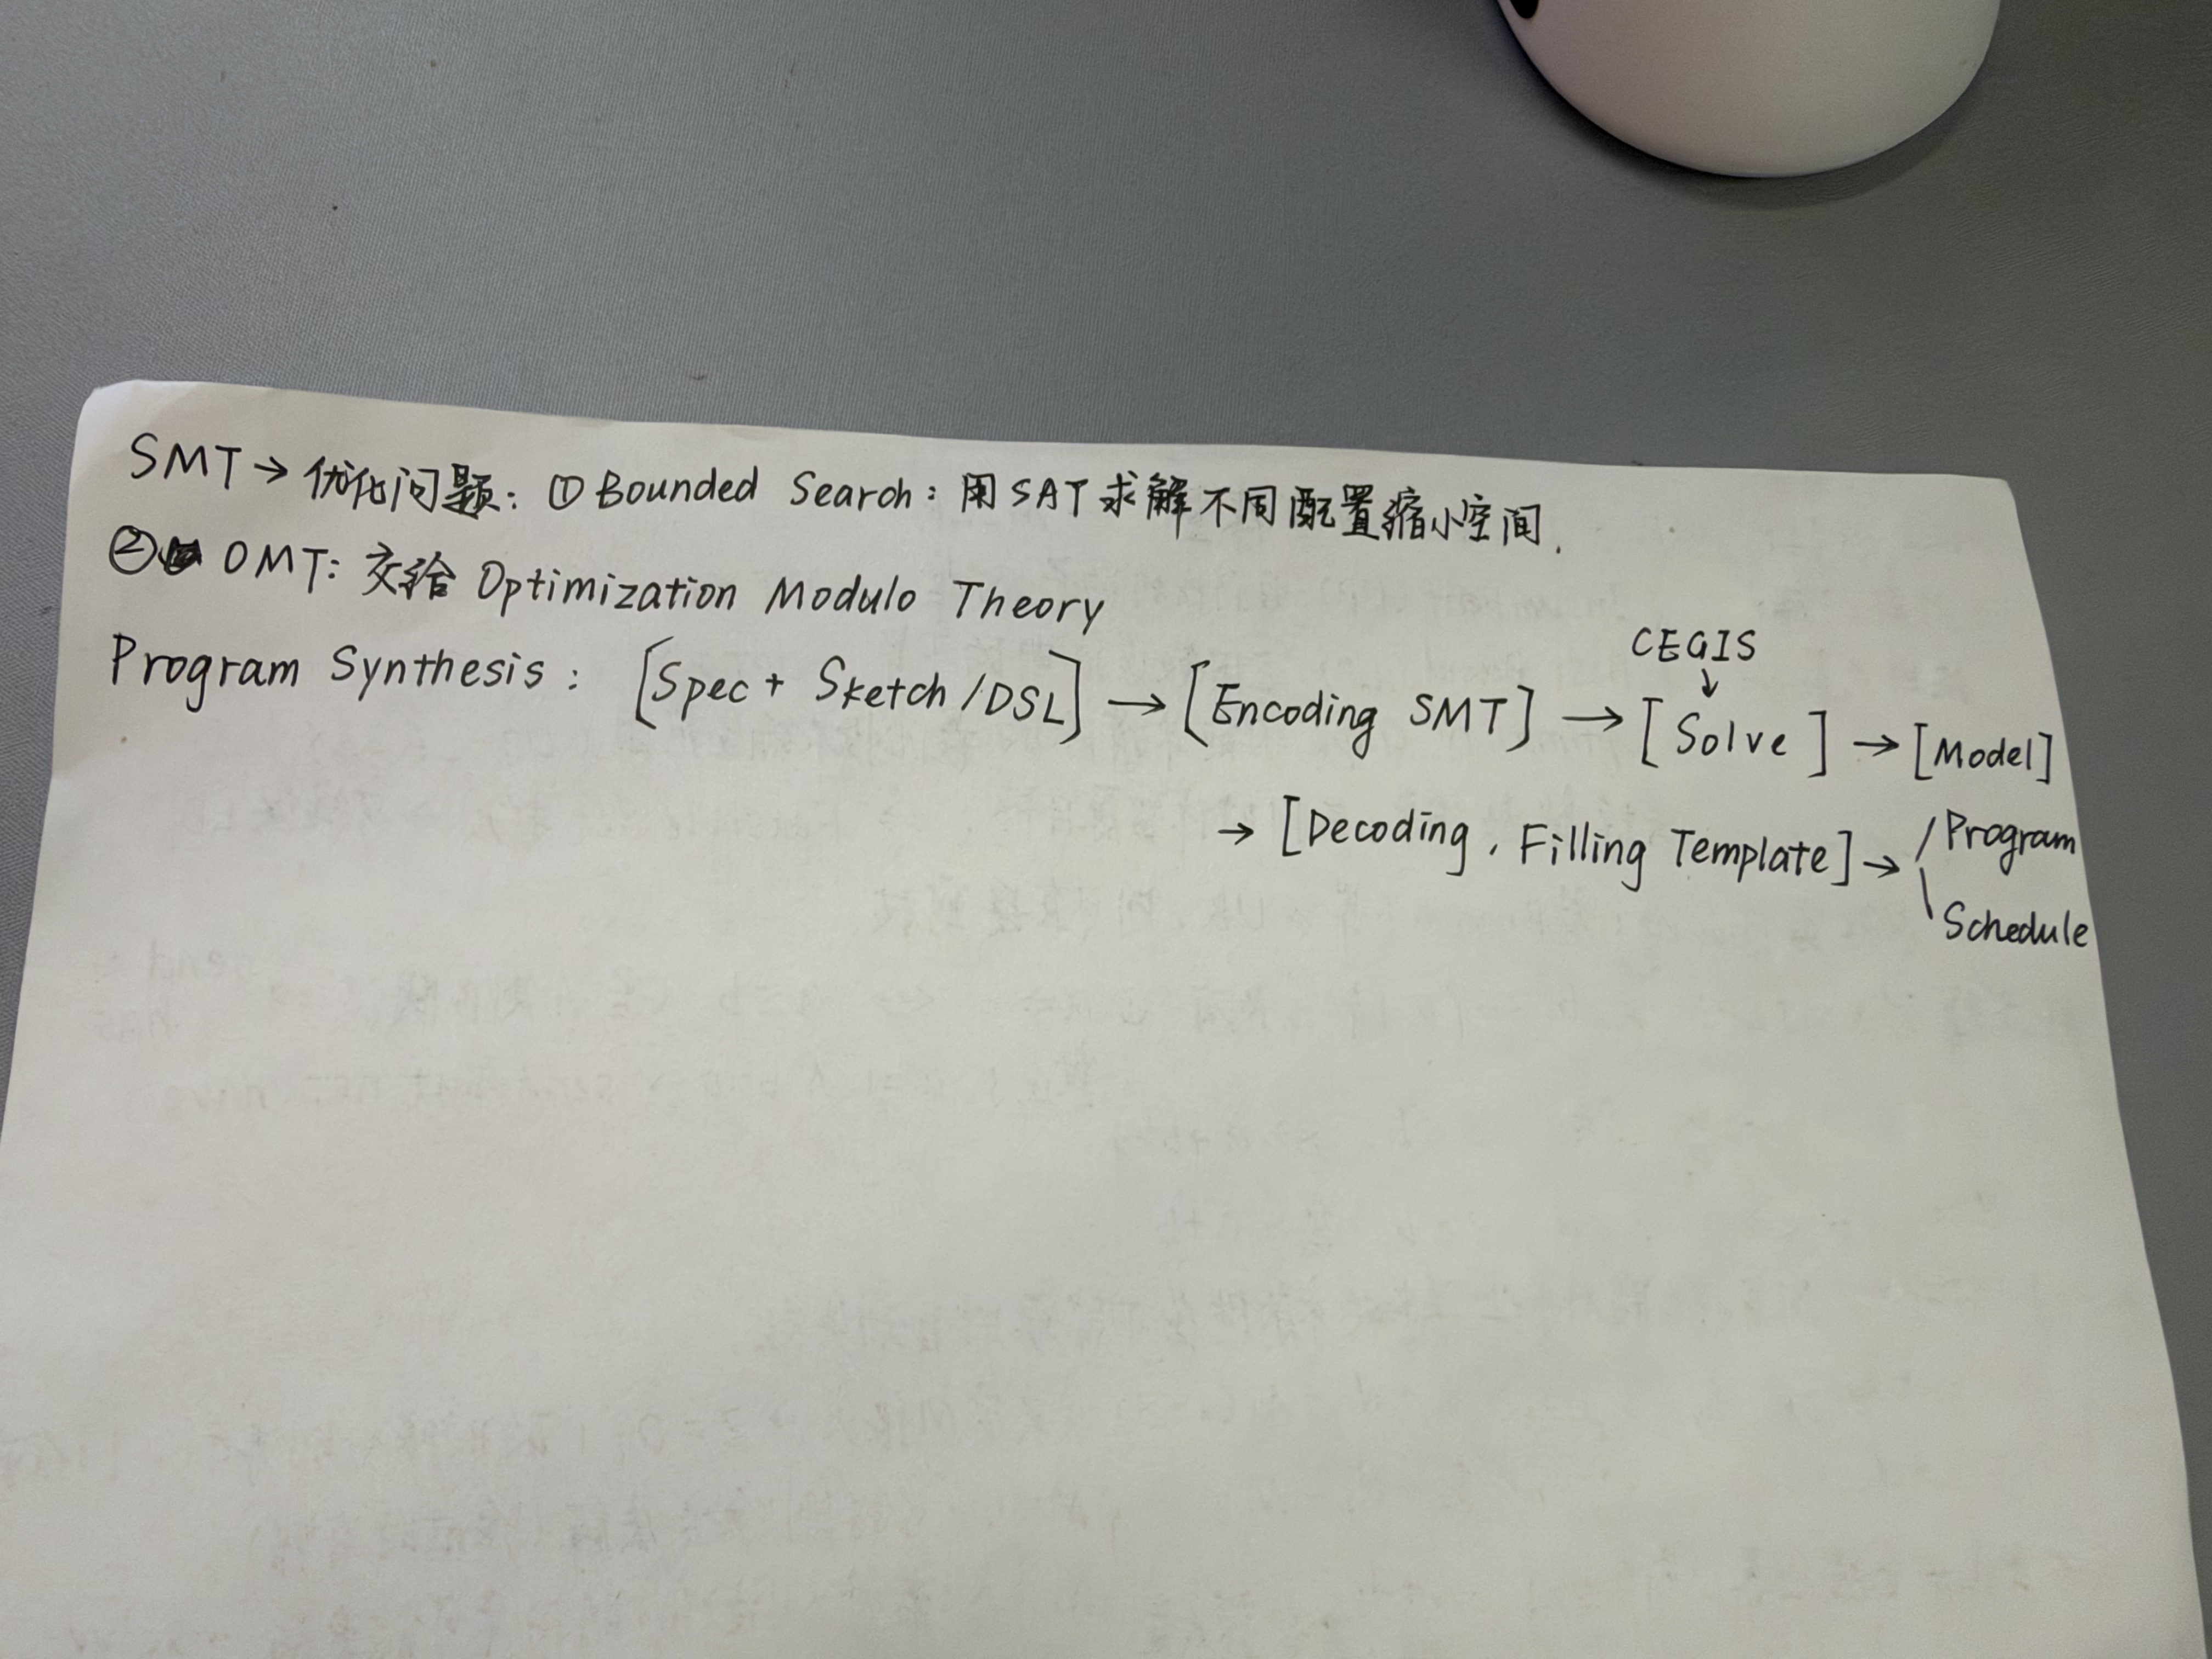
手写稿中的流程:
1
2
3
4
5
6
7
8
9
10
11
| [Spec + Sketch / DSL]
↓
[Encoding: SMT]
↓
[Solve]
↓
[Model]
↓
[Decoding / Filling Template]
↓
[Program / Schedule]
|
这里的 Model 是求解器给出的满足赋值. 将它解码或填入模板, 得到程序或调度. CEGIS (Counterexample-Guided Inductive Synthesis) 可以通过候选生成, 验证和反例反馈反复进行求解.
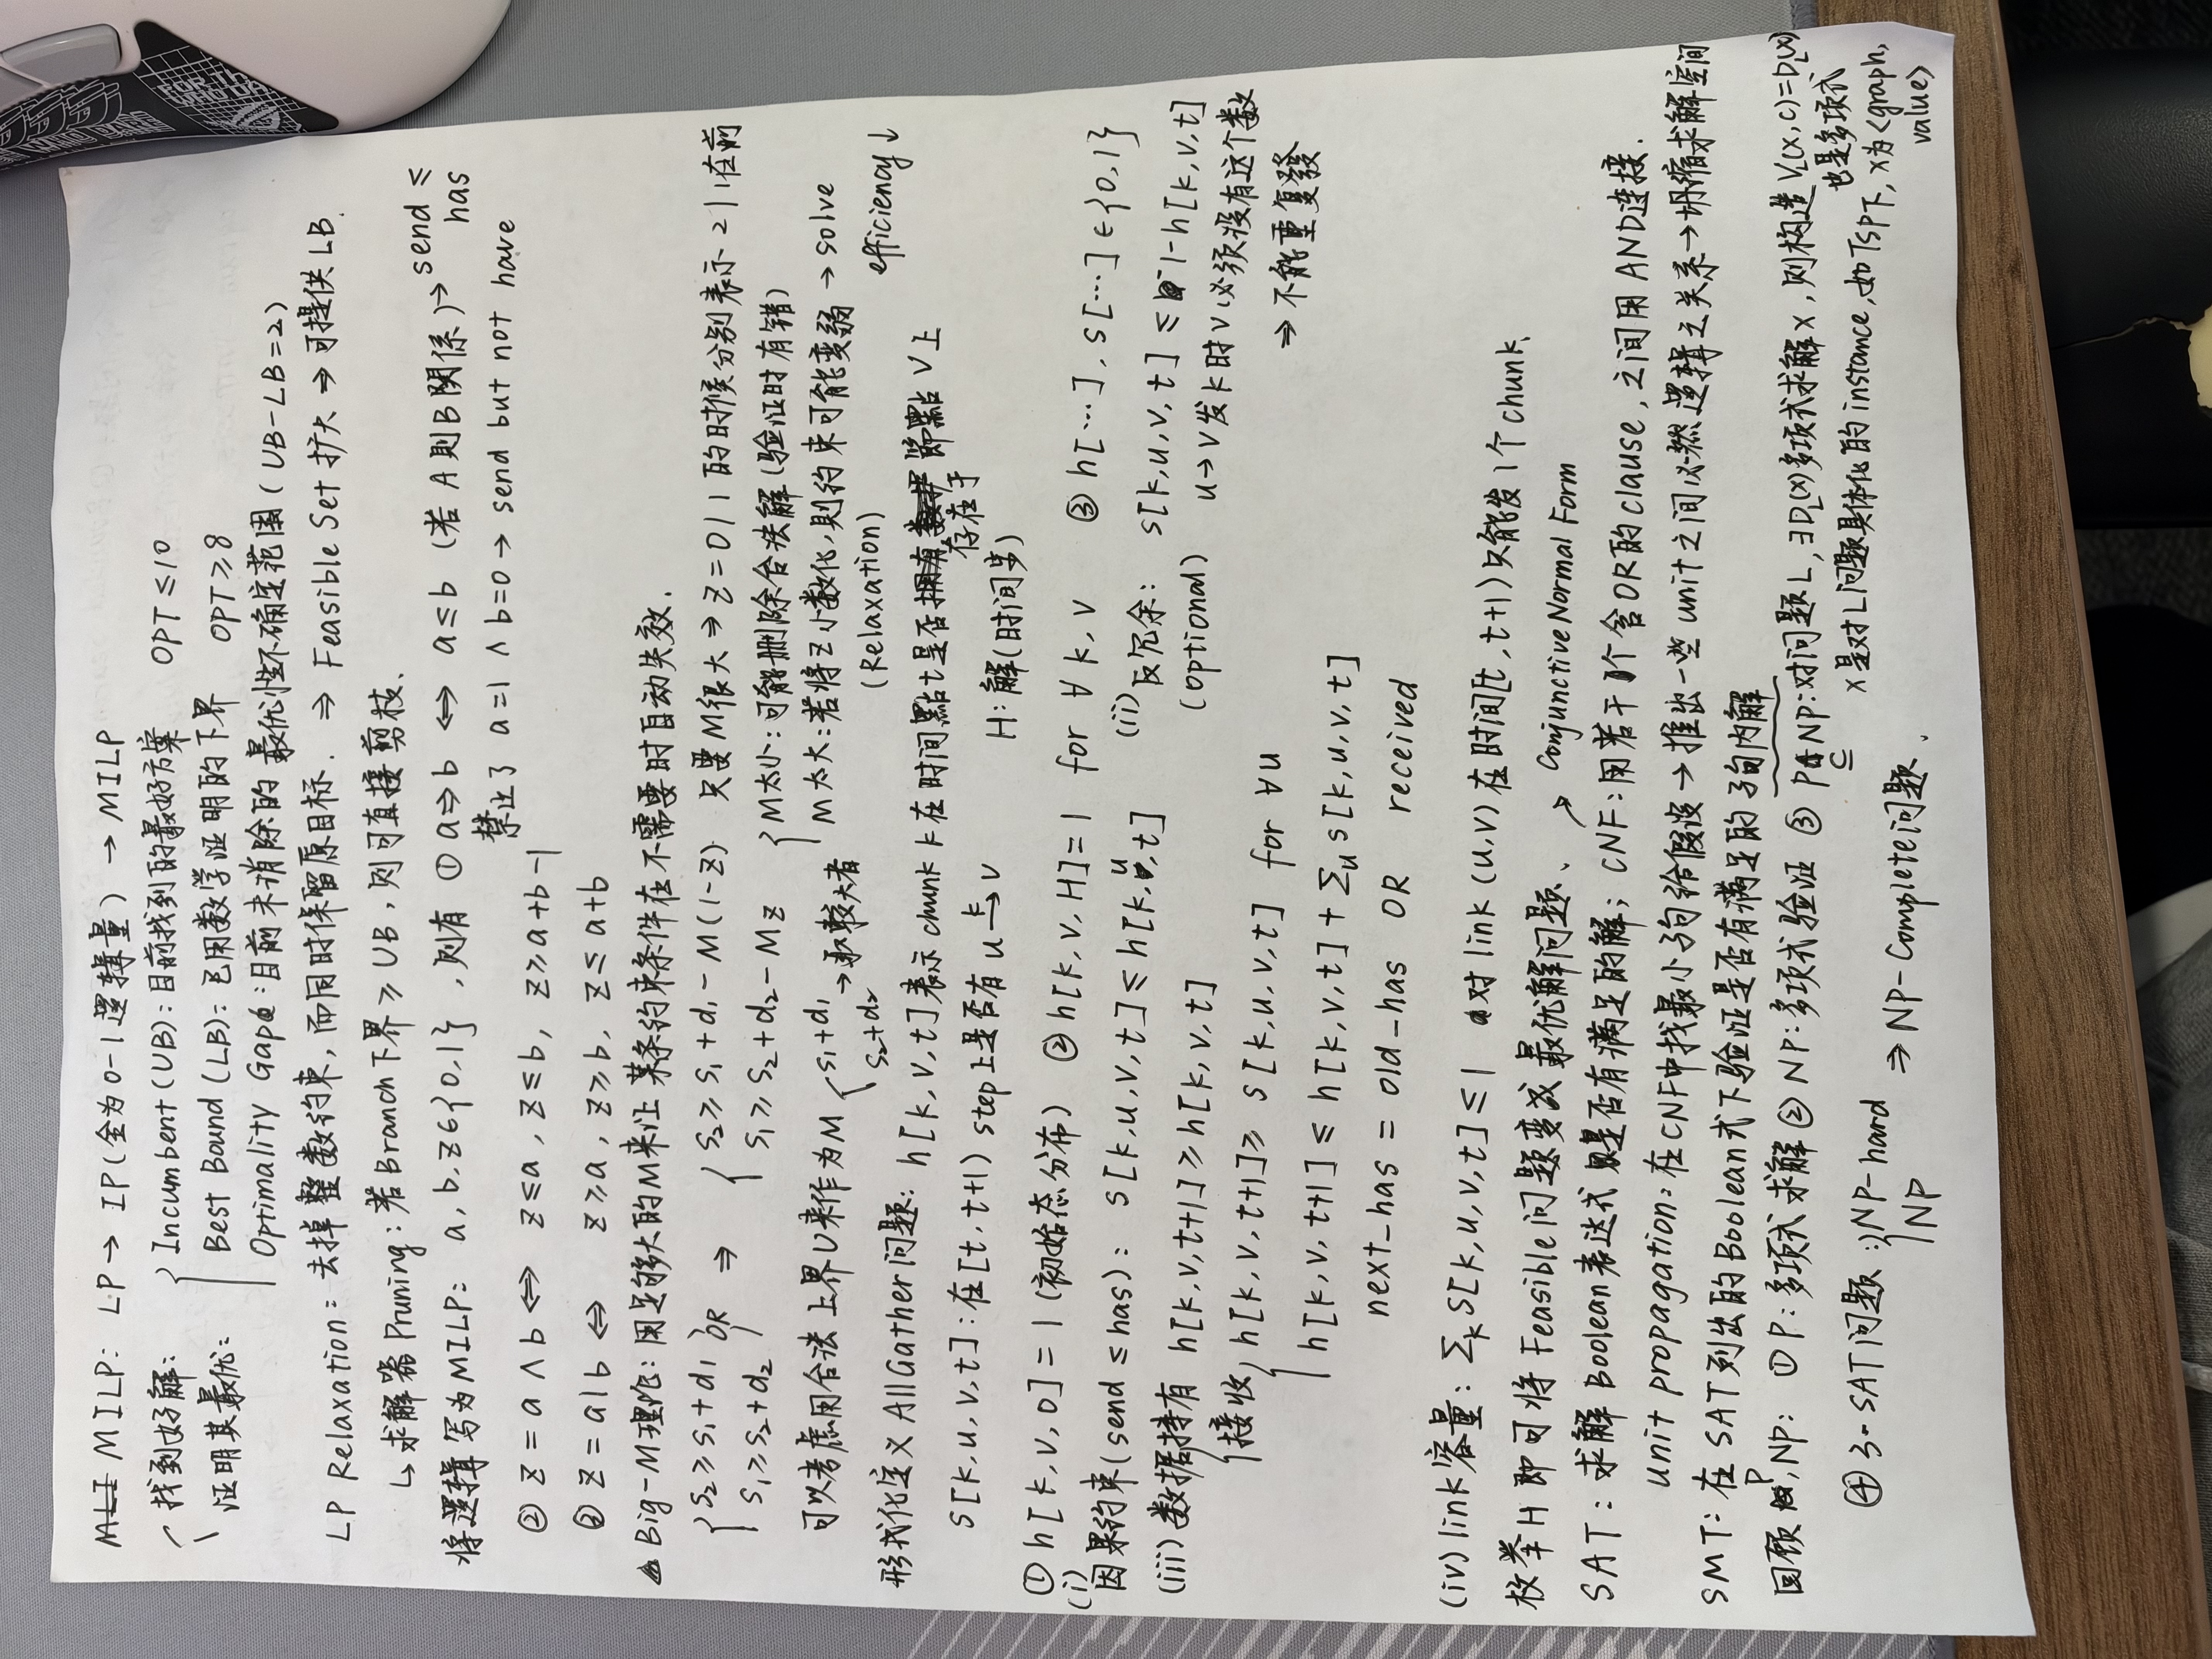
手写原稿